Исследователи собрали гуманоидного робота PhoneBot, где мозгом служит обычный смартфон
Робот ростом 483 мм и массой 1,8 кг ходит на 13 суставах с моторами по $23,90
Авторы проекта PhoneBot создали компактного двуногого робота высотой 483 мм и массой 1,8 кг. Роль датчиков и бортового компьютера в нём играет обычный Android-смартфон, закреплённый на корпусе.
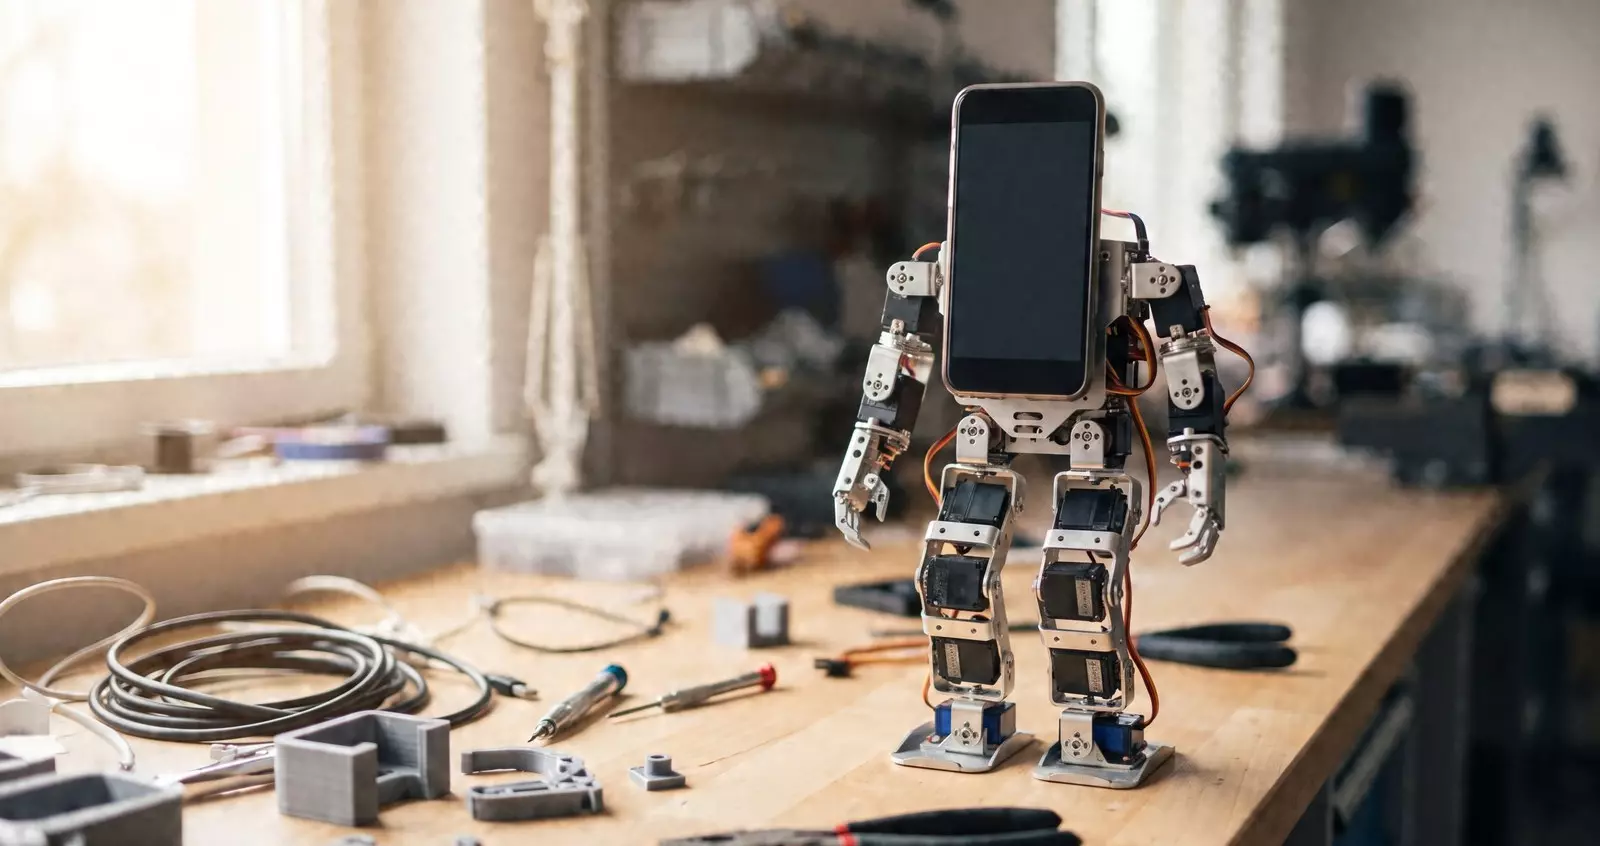
Робот получил 13 степеней свободы: по 6 приводов в каждой ноге и ещё один поворотный узел в торсе, на котором крепится телефон. Все суставы работают на серводвигателях DYNAMIXEL XL430-W250-T по $23,90 за штуку. Это главная статья расходов, но авторы называют такой вариант самым дешёвым для платформы. Аппаратная часть и программы выложены в открытый доступ.
Смартфон отвечает за камеру, инерциальный датчик, связь и запуск нейросетевой политики ходьбы. Физического соединения с электроникой робота нет: команды и данные суставов передаются по Wi-Fi на небольшой бортовой компьютер, который управляет моторами. Благодаря этому подойдут разные модели телефонов.
Что умеет робот
Платформа ходит, поднимается из положения сидя и лёжа, следует за человеком по камере, поддерживает диалог и работает как мобильный аппарат телеприсутствия. Речь распознаётся на ноутбуке, где работает языковая модель, а ответ озвучивается на телефоне, пишет arxiv.org.
Ходьбу обучали в симуляции, при этом использовали зеркальное отражение данных относительно продольной плоскости. В сравнении с обучением без зеркалирования разброс результатов между запусками сократился, а симметричность шага выросла: ошибка по углам суставов упала с 0,254 до 0,003 рад.
Проверка на телефонах
Приложение испытали на четырёх Android-смартфонах: Honor 9 2017 года и трёх предоплаченных моделях ценой около $50–$80 (moto g 2025, Galaxy A16 5G и moto g 2024). Все справились с задачами робота.
У нынешней версии нет рук, а ходьба обучена только на ровной поверхности. Дальше авторы планируют отработать неровный рельеф, добавить лёгкие руки для работы с предметами и перенести языковую модель на сам смартфон.
Между прочим. Твёрдое тело, движущееся в трёхмерном пространстве, максимально может иметь шесть степеней свободы: три поступательных и три вращательных.